 수리논술, 이게 다다.
홍익대 서울캠퍼스 2026학년도 모의 자연계열 1번 · 해설강의 무료 공개 · mathesis.kr/archive/hongik_seoul/2026mo/jayeon_1
문제
문제 1 (30점)
홍익이는 과학 수행평가 프로젝트로 나무막대와 모터를 이용하여 평면에서 회전하는 로봇팔을 만들었다. 우선 길이가 인 첫 번째 나무막대의 한쪽 끝을 테이블에 고정되어 있는 모터에 연결하고, 그 막대의 반대편 끝은 길이가 인 두 번째 나무막대의 한쪽 끝과 모터로 연결하였다. 전원을 연결하면 두 개의 모터가 동시에 작동하여 일정한 속도로 반시계 방향으로 초에 한 바퀴씩 계속 회전한다. 이때 회전하는 두 개의 나무막대는 서로 부딪히지 않고 회전한다. 첫 번째 나무막대는 테이블의 고정점을 기준으로 초에 한 바퀴씩 회전한다. 두 번째 나무막대는 첫 번째 나무막대와 연결된 부분을 기준으로 초에 한 바퀴씩 회전하지만, 첫 번째 나무막대도 동시에 회전하기 때문에 테이블을 기준으로 하면 초에 두 바퀴를 회전하는 것을 관찰하였다.
다음으로 이러한 로봇팔의 움직임을 일반화하여 아래와 같은 방식으로 나무막대를 계속 이어나갔다. 번째 나무막대는 길이는 이고 그 막대의 한쪽 끝은 번째 막대의 끝에 모터로 연결이 되어 있다.Correction. ‘나무막대는 길이는’은 ‘나무막대의 길이는’의 오기이다. 그러나 원칙에 따라 원문 표기를 그대로 실었다.
그리고 번째 나무막대는 번째 막대와 연결된 부분을 기준으로 초에 한 바퀴씩 계속 서로 부딪히지 않고 회전한다. 홍익이는 로봇팔의 운동을 이해하기 위해 좌표평면을 사용하여 로봇팔의 연결부 위치를 아래와 같이 나타내었다.
① 첫 번째 나무막대가 고정된 테이블의 고정점을 원점 로 하고 첫 번째 막대의 반대편 끝점을 , 두 번째 막대의 끝점을 , 같은 방식으로 번째 나무막대의 끝점을 라 한다. <그림 1, 2>② 시각 일 때 의 위치는 이다. <그림 1>③ 모든 모터가 초간 회전했을 때 각 점의 위치는 <그림 2>와 같다.
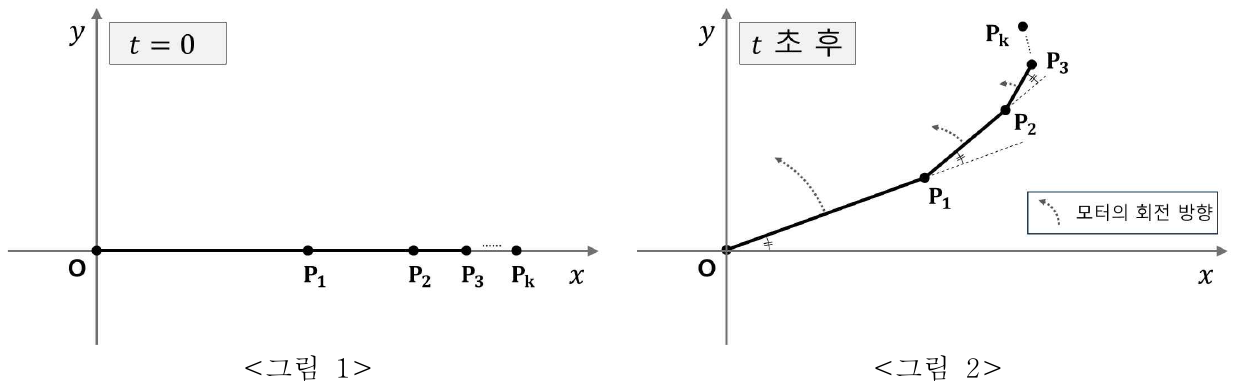
(1) 점 의 시각 에서의 위치 가 , 로 나타내어질 때, , 를 각각 구하시오.
(2) 삼각함수의 덧셈정리를 이용하여 등식이 성립함을 보이고, 이를 이용하여 문항(1)의 , 에 대해 다음 등식이 성립함을 보이시오.
(3) 시각 에서 까지 점 가 움직인 거리를 구하시오.
(4) 삼각함수의 덧셈정리를 이용하여 등식이 성립함을 보이고, 이를 이용하여 다음 등식이 성립함을 보이시오.
(5) 문항(4)의 등식을 활용하여 점 의 시각 에서의 속도의 크기를 구하고, 반닫힌 구간 에서 점 의 속도의 크기가 이 되는 시각은 모두 몇 개인지 구하시오.
홍익대 서울캠퍼스 2026학년도 모의 자연계열 1번 · 해설강의 무료 공개 · mathesis.kr/archive/hongik_seoul/2026mo/jayeon_1
(1) 시각 에서 두 막대가 축의 양의 방향과 이루는 각은 각각 , 이므로각 막대의 길이와 방향을 반영하여 더하면이다.
(2) 덧셈정리에 의해이다.
(1)에서 구한 식을 미분하면이다.라 하면이다.
(3) (2)에 의해 속도의 크기는 이므로이동 거리는 이다.
는 에서 음이 아니고,에서 양이 아니므로이다.따라서 이동 거리는 이다.
(4) 덧셈정리에 의해이다.
첫 번째 등식에 , 를 대입하고 합하면이웃한 항이 상쇄되므로이다.
두 번째 등식에도 , 를 대입하고 합하면이다.
(5) 번째 막대가 축의 양의 방향과 이루는 각은 이므로의 좌표를 라 하면이다.(i) 가 정수일 때각 사인값은 이고,각 코사인값은 이므로속도의 크기는 이다.(ii) 가 정수가 아닐 때이므로(4)에 , 을 대입하면이다.따라서 속도의 크기는이다.
에서는 속도의 크기가 이므로에서 인 시각만 세면 된다.그 시각은이므로 모두 개이다.
첨삭 사례
아직 등록된 첨삭 사례가 없습니다.