가) 미래 사회에서는 많은 정보를 획득하고 빠르게 전달하는 것이 중요하다. 획득된 정보는 관찰이나 측정을 통하여 수집한 자료이다. 무인기는 사람이 타지 않고 운용하는 항공기로, 사용되는 용도에 따라 표적용, 택배용, 촬영용 등으로 분류할 수 있다. 촬영용 무인기는 하부에 부착된 카메라를 통해 지표의 다양한 모습을 관찰하는데 사용한다.
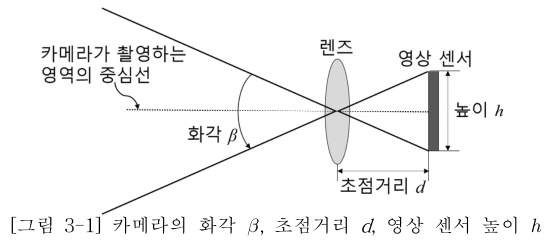
나) 카메라는 인간의 눈과 비교할 수 있다. [그림 3-1]과 같이 눈의 수정체에 해당되는 렌즈를 통과한 빛이 눈의 망막에 해당되는 영상 센서에 반응하여, 촬영이 이루어진다. 이때 화각 β는 촬영 가능한 범위의 각의 크기를 나타낸다. ‘카메라가 촬영하는 영역의 중심선’은 영상 센서에 수직으로 화각을 이등분한다. 화각이 작은 경우 멀리 있는 대상을 확대 촬영할 수 있지만 좁은 범위의 촬영만 가능하다. 화각이 큰 경우 넓은 범위를 촬영할 수 있지만 대상물의 크기는 작아진다. 여기서 렌즈의 중심을 통과한 빛은 [그림 3-1]과 같이 직선으로 진행한다.
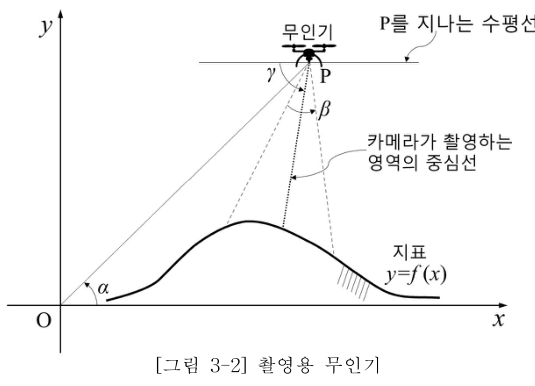
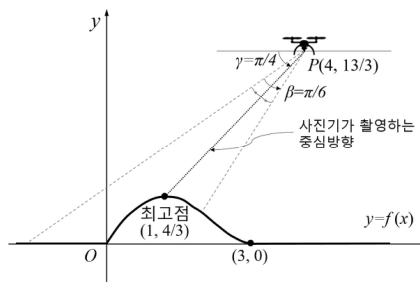
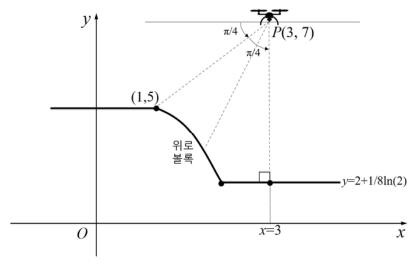
다) 촬영용 무인기가 지표의 모습을 관찰하기 위해 비행을 하고 있다. 무인기가 비행하는 공간은 [그림 3-2]와 같이 좌표평면으로 가정하고, 촬영하는 지표는 좌표평면상의 선으로 가정한다. 무인기 하부에 부착된 카메라의 크기는 무시한다. 카메라의 위치는 P, 화각은 β(0≤β≤π)이다. 좌표평면에서, ‘카메라가 촬영하는 영역의 중심선’과 ‘P를 지나는 수평선’ 사이의 각의 크기 (카메라 각의 크기)는 γ(0≤γ≤π)이다. 지표는 함수 y=f(x)로 표현된다. 위치의 단위는 미터(m), 각도는 라디안을 사용하며, 단위는 계산의 편의를 위해서 생략한다.
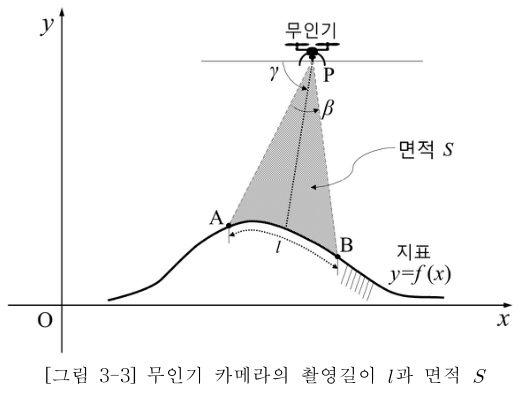
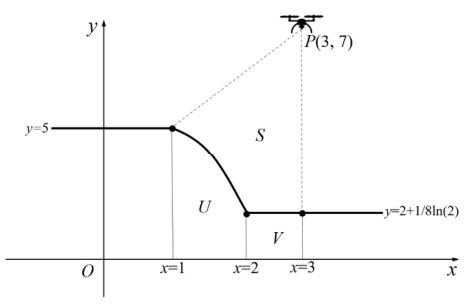
[그림 3-3]은 무인기에서 촬영하는 지표의 길이 l을 보여준다. 카메라의 위치가 P일 때 S는 선분 PA, 선분 PB, 촬영되는 지표를 표현하는 곡선으로 둘러싸인 부분의 면적이다.
[문제 3-1] 카메라의 화각 β, 초점거리 d, 영상 센서 높이 h의 관계식을 제시문 나)의 [그림 3-1]을 이용하여 구하시오. 화각 β가 3π≤β≤2π를 만족하게 하는 카메라의 초점거리 d의 범위를 구하시오. (영상 센서의 높이 h는 0.04이다.)
[문제 3-2] 제시문 다)의 [그림 3-2]에서 무인기에 부착된 카메라의 위치 P와 원점 O 사이의 거리는 10, 선분 OP와 x축이 이루는 각의 크기 α(0≤α≤π)는 시간 t에 대한 함수 α(t)=3−3costπtsint로 표현된다. 시간 t가 0에 한없이 가까워질 때 각의 크기 α를 구하고, 그때의 카메라 위치 P의 좌표를 구하시오.
[문제 3-3] 제시문 다)의 [그림 3-3]에서 지표를 표현하는 함수는
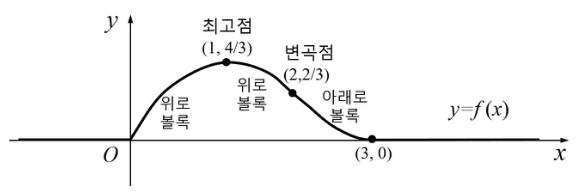
f(x)=⎩⎨⎧031x3−2x2+3x0(x<0)(0≤x<3)(3≤x)
이다. 이 지역에 위치한 무인기에서 카메라의 위치 P는 (4,313)이고, 카메라의 화각 β는 6π이다.
1) 지표를 표현하는 함수 f(x)의 개형을 그리고, 지표의 최고점 (y값이 가장 큰 지점)의 좌표를 구하시오.
2) 지표의 최고점을 촬영하기 위한 γ의 범위를 구하시오.
[문제 3-4] 제시문 다)의 [그림 3-3]에서 지표를 표현하는 함수는
f(x)=⎩⎨⎧5−x2+81lnx+62+81ln2(x<1)(1≤x<2)(2≤x)
이다. 이 지역에 위치한 무인기에서 카메라의 위치 P는 (3,7)이고, 촬영하고 있는 지표의 x좌표 범위는 1≤x≤3이다.
1) 지표를 표현하는 함수 f(x)의 개형을 그리고, β와 γ를 구하시오.
2) 촬영하는 지표의 길이 l을 구하시오.
3) 면적 S를 구하시오.
해설강의 준비중
한국항공대 2017학년도 수시 공학계열 3번 · mathesis.kr/archive/kau/2017su/gonghak_3
[문제 3-1]
[채점기준] 총 5점을 배점하고 단계별 부분점수는 다음과 같다.
+3점 · 관계식
화각 β, 초점거리 d, 영상 센서 높이 h의 관계를 그림[3-1]에서 구하면
2dh=tan(2β)
+2점 · 초점거리 범위
영상 센서 높이 h=0.04일 때 계산된 주어진 화각 β의 범위를 만족하는 초점거리 d를 구하면 다음과 같다.
 수리논술, 이게 다다.