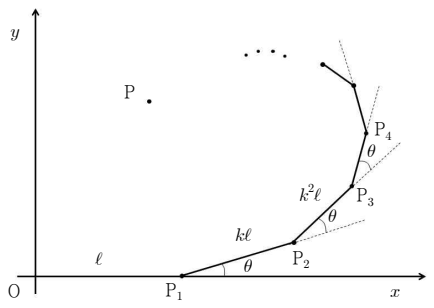
<가> 좌표평면 위에 무한개의 점으로 이루어진 집합 {P0,P1,P2,…}이 있다. Pn의 좌표를 (xn,yn)이라 하고, P0와 P1의 좌표는 각각 (0,0), (ℓ,0)라 하자. (단, ℓ>0)
<나> 세 점 Pn−1, Pn, Pn+1에 대하여 벡터 Pn−1Pn과 PnPn+1 사이의 관계식은 다음과 같이 주어진다고 하자. (단, n≥1)
(xn+1−xnyn+1−yn)=S(xn−xn−1yn−yn−1)
이때 S=kR(θ)이며, k는 0<k<1이고, R(θ)=(cosθsinθ−sinθcosθ)는 회전변환이다.
<다> 회전변환은 임의의 두 각 θ1, θ2에 대해 다음을 만족한다.R(θ1)R(θ2)=R(θ1+θ2)
<라> 0<k<1에 대해 무한급수의 합이 다음과 같이 주어진다.n=0∑∞kncosnθ=1+k2−2kcosθ1−kcosθ, n=0∑∞knsinnθ=1+k2−2kcosθksinθ
2-1. 제시문 <가>~<다>로부터 점 Pn의 좌표 (xn,yn)을 구하고, 제시문 <라>를 이용해 n→∞일 때Pn이 수렴하는 점 P의 좌표를 구하시오. [20점]
2-2. k=21, ℓ=2일 때, OP=(5−4cosθ8−4cosθ,5−4cosθ4sinθ)이다. 이때 OP의 범위를 구하시오.(단, 0≤θ≤2π) [10점]
해설강의 준비중
한양대 에리카캠퍼스 2016학년도 수시 오후 자연계열 2번 · mathesis.kr/archive/hanyang-erica/2016su_pm/jayeon_2
[2-1 풀이]점 Pn의 좌표 (xn,yn)를 구하기 위해 벡터의 합을 이용하면 다음과 같다.OPn=P0Pn=P0P1+P1P2+⋯+Pn−1Pn제시문 <가>로부터 P0P1=(ℓ,0)로 주어진다.제시문 <나>에 의해 벡터 Pm−1Pm의 일차변환은 벡터 PmPm+1이고 다음을 얻을 수 있다.(xm+1−xmym+1−ym)=S(xm−xm−1ym−ym−1)=S2(xm−1−xm−2ym−1−ym−2)=⋯=Sm(x1−x0y1−y0)=km[R(θ)]m(ℓ0)=kmR(mθ)(ℓ0)=(ℓkmcosmθℓkmsinmθ)따라서 다음의 두 수열의 관계식을 얻을 수 있다.xm+1−xm=ℓkmcosmθ,ym+1−ym=ℓkmsinmθ
두 식의 양 변을 각각 m=0부터 m=n−1까지 더하고 x0=y0=0, x1=ℓ,y1=0의 조건을 쓰면 일반항 xn과 yn을 구할 수 있다. 즉,OPn=(xn,yn)=(ℓm=0∑n−1kmcosmθ,ℓm=1∑n−1kmsinmθ)
제시문 <라>를 이용하면 n→∞일 때OP=(ℓm=0∑∞kmcosmθ,ℓm=1∑∞kmsinmθ)=(1+k2−2kcosθℓ(1−kcosθ),1+k2−2kcosθℓksinθ)
 수리논술, 이게 다다.