[라]좌표평면의 원점 O와 점 P(x,y)에 대하여, 동경 OP가 나타내는 각의 크기를 θ, OP를 r이라 하면sinθ=ry,cosθ=rx,tanθ=xy(x=0),cscθ=yr(y=0),secθ=xr(x=0),cotθ=yx(y=0)[마]삼각함수의 덧셈정리sin(α+β)=sinαcosβ+cosαsinβ,sin(α−β)=sinαcosβ−cosαsinβ,cos(α+β)=cosαcosβ−sinαsinβ,cos(α−β)=cosαcosβ+sinαsinβ[바]매개변수 t로 나타낸 함수 x=f(t),y=g(t)가 t에 대하여 미분가능하고 f′(t)=0이면 dxdy=dtdxdtdy=f′(t)g′(t)이다.[사]좌표평면 위를 움직이는 점 P(x,y)의 위치를 매개변수 t에 관한 함수 x=f(t),y=g(t)로 나타내면, t=a에서 t=b까지 점 P가 움직인 거리는 ∫ab{f′(t)}2+{g′(t)}2dt이다.
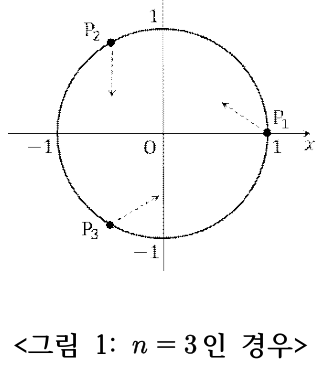
[논제 Ⅳ]<그림 1>과 같이 중심이 원점 O이고 반지름이 1인 원 위에 같은 간격으로 놓여 있는 세 개 이상의 점 P1,⋯,Pn이 있다. 매순간 점 Pk(k<n)는 점 Pk+1을 향하여 움직이고, 점 Pn은 점 P1을 향하여 움직인다. 점 P1은 점 (1,0)에서 출발하고, OP1=OP2=⋯=OPn>0와 ∠P1OP2=⋯=∠Pn−1OPn=∠PnOP1는 항상 성립한다. α=sinn2π1−cosn2π라고 할 때, 다음 물음에 답하시오.
(1)매개변수 t가 동경 OP1이 나타내는 각의 크기일 때, 점 P1의 좌표 (x1,y1)을 나타내는 함수 x1=f1(t),y1=g1(t)를 α를 이용하여 나타내고, 그 근거를 논술하시오. (15점)
(2)점 P1이 t=0에서 t=u까지 움직인 거리 s(u)의 극한값 u→∞lims(u)를 α를 이용하여 나타내고, 그 근거를 논술하시오. (10점)
🔒
유료 기출해설 강의입니다. 이번 학년도 모의논술은 전 문항, 그 밖의 모든 회차는 회차마다 한 문항이 무료로 공개되어 있습니다.
[논제 Ⅳ](1) θ=n2π=∠P1OP2=⋯=∠Pn−1OPn=∠PnOP1이라 하자. 매개변수 t가 동경 OP1이 나타내는 각의 크기일 때, 점 P1의 좌표 (x1,y1)을 나타내는 함수는 x1=f1(t),y1=g1(t)이고, 점 P2의 좌표 (x2,y2)를 나타내는 함수는 x2=f2(t),y2=g2(t)이다. 그림과 같이 r=OP1=OP2이라 하면 f1(t)=rcost,g1(t)=rsint,f2(t)=rcos(t+θ),g2(t)=rsin(t+θ)이다.
+5점 · 점 P1의 위치를 매개변수로 나타낸 함수로 표시한다.
삼각함수의 덧셈정리에 의해,f2=rcostcosθ−rsintsinθ=f1cosθ−g1sinθ,g2=rsintcosθ+rcostsinθ=g1cosθ+f1sinθ이다.dx1dy1=f1′g1′이 직선 P1P2의 기울기 −f1(1−cosθ)−g1sinθ−g1(1−cosθ)+f1sinθ와 같으므로,Caution.직선의 기울기를 이용할 때는 y축에 평행한 경우를 따로 다루어야 한다: 접선이 수직이면 f1′(t)=0이므로 기울기 f1′(t)g1′(t)를 쓸 수 없다. 이 문제에서는 r>0이므로 {f1′(t)}2+{g1′(t)}2={r′(t)}2+r2>0이다. 따라서 이 경우는 속도벡터가 영벡터인 경우가 아니라 실제 수직 접선이다. 접선 방향과 P1P2가 평행하다는 조건을 분모 없이 쓰면 이 경우도 포함하여 같은 식과 최종 좌표식을 얻는다. 원칙에 따라 원문 표기를 그대로 실었다.(f1′g1−f1g1′)(1−cosθ)=(f1f1′+g1g1′)sinθ이다.
+5점 · 계산을 논리적으로 전개할 수 있다.
f1′(t)=r′cost−rsint,g1′(t)=r′sint+rcost이므로f1′g1−f1g1′=−r2이고 f1f1′+g1g1′=r′r이므로, −r2(1−cosθ)=r′rsinθ이다.r>0이므로, rr′=−sinθ1−cosθ이고, sinθ1−cosθ=sinn2π1−cosn2π=α이므로 양변을 치환적분하면 r=ke−αt이고, t=0일 때 r=1이므로, k=1이다. 따라서, f1(t)=e−αtcost,g1(t)=e−αtsint이다.
 수리논술, 이게 다다.