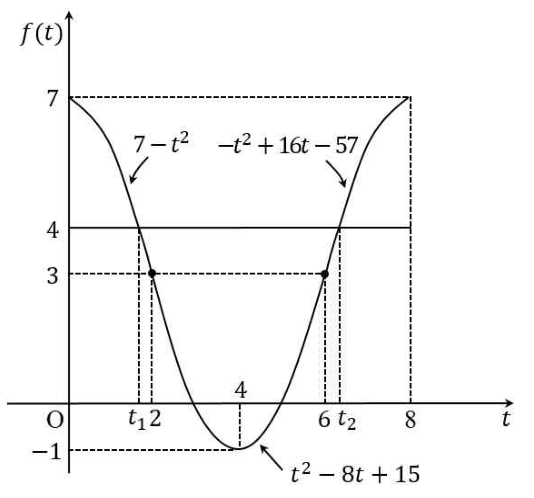
+6점 · v(t)를 적분하여 f(t)를 구하면 다음과 같다. x=f(t)=⎩⎨⎧7−t2t2−8t+15−t2+16t−57(0≤t<2)(2≤t<6)(6≤t≤8)[2.1] v(t)를 적분하면x=f(t)=⎩⎨⎧−t2+c1t2−8t+c2−t2+16t+c3(0≤t<2)(2≤t<6)(6≤t≤8) (단, c1, c2, c3는 상수)이다. f(0)=7이므로 f(0)=c1=7이다.함수 f(t)는 연속이므로t→2−limf(t)=f(2)에서 t→2−lim(−t2+7)=−12+c2∴c2=15이고,t→6−limf(t)=f(6)에서 t→6−lim(t2−8t+15)=60+c3∴c3=−57따라서 x=f(t)=⎩⎨⎧7−t2t2−8t+15−t2+16t−57(0≤t<2)(2≤t<6)(6≤t≤8)
+8점 · 점 P의 위치가 x=22일 때 빔과 원판의 위치는 다음 그림과 같다. 그림에서 ∠AOP=4π, ∠AOB=2π이므로 빔이 원판에 비친 부분의 넓이는 다음과 같다. 2(21×22×2π−21×22)=2π−4[2.2] 점 P의 위치가 x=22일 때 빔과 원판의 위치는 다음 그림과 같다.
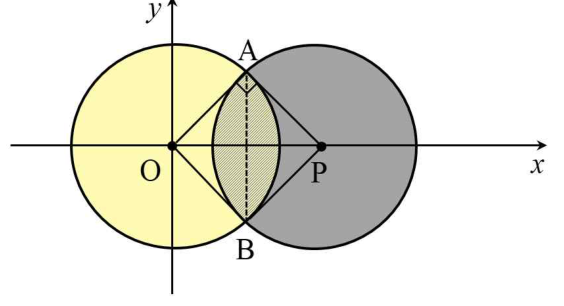
위 그림에서 ∠AOP=4π, ∠AOB=2π이므로 빔이 원판에 비친 부분의 넓이는2(21×22×2π−21×22)=2π−4이다.
+4점 · t=4−3일 때 점 P의 위치는 다음과 같다. f(4−3)=(4−3)2−8(4−3)+15=2[2.3] t=4−3일 때 점 P의 위치는f(4−3)=(4−3)2−8(4−3)+15=2
+6점 · 빔과 원판의 위치의 그림에서 OP=OA=AP=2이므로 ∠AOP=3π이다. 따라서 빔이 원판에 비친 부분의 넓이는 38π−23이다.이므로 빔과 원판의 위치는 다음 그림과 같다.
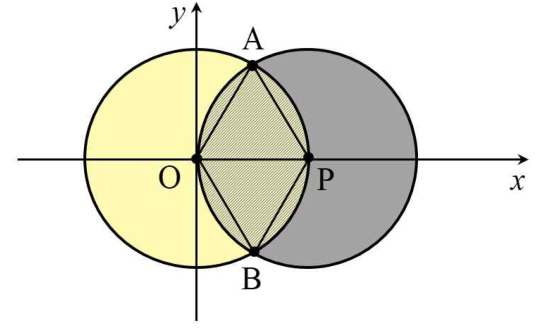
위 그림에서 OP=OA=AP=2이므로 ∠AOP=3π이다.따라서 빔이 원판에 비친 부분의 넓이는4×21×22×3π−2×21×22×23=38π−23이다.
+6점 · −4≤f(t)≤4일 때, 원판이 빔에 닿거나 비추어진다. f(t)=4의 해를 t1,t2 (t1<t2)라 하면 7−t12=4,−t22+16t2−57=4 이므로 t1=3, t2=8−3이다.[2.4] −4≤f(t)≤4일 때, 원판이 빔에 닿거나 비추어진다. f(t)=4의 해를 t1,t2 (t1<t2)라 하면7−t12=4,−t22+16t2−57=4이므로 t1=3, t2=8−3이다.
+3점 · 따라서 센서에서 소리가 나는 시각 t의 범위는 3≤t≤8−3 이다.따라서 센서에서 소리가 나는 시각 t의 범위는3≤t≤8−3이다.
 수리논술, 배움에서 논증의 완성까지.